力武アトラクター
モデル1
次は力武アトラクターRikitake attractorの支配方程式である。
$$ \begin{align*} \dot{x} =& -\mu x + y z \\ \dot{y} =& -\mu y + (z - a) x \\ \dot{z} =& 1 - x y \end{align*} $$
パラメータ
- $a = 1.7$
- $\mu = 0.7$
説明
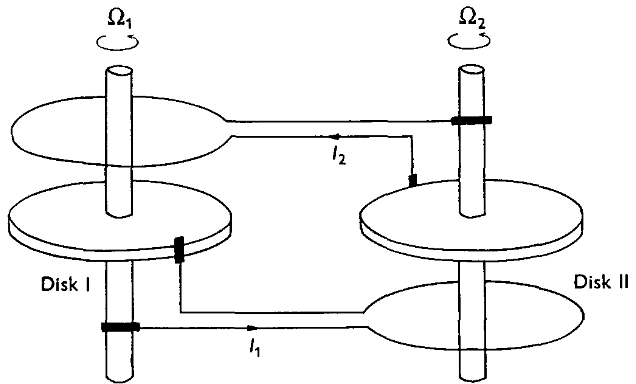
リキタケという名前は一見なじみが薄いが、実際には力武常次という日本の地球物理学者に由来する。二つの円板を用いた発電機と関係があるとのことで、実際に力武の論文を見ると、電流と抵抗に関する常微分方程式として導かれる過程がある2。
アトラクター
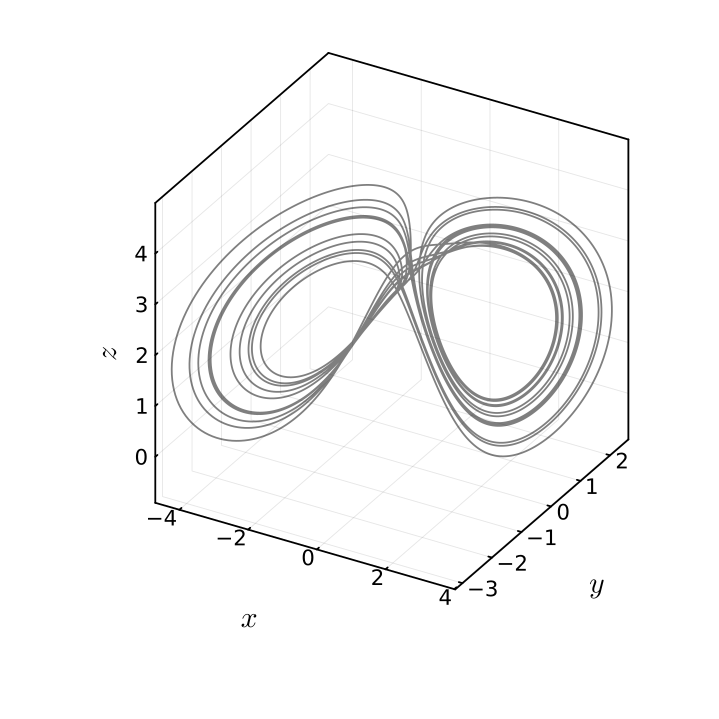
アトラクターとしては、まるでローレンツ・アトラクターの上下を裏返したような形をしている。ローレンツ・アトラクターがつり目だとすれば力武アトラクターはたれ目に似ているが、複雑度が高くないだけに力武アトラクターならではの特徴といえるものはない。
コード
次は力武アトラクターをシミュレーションするJuliaコードである。
using DataFrames, DifferentialEquations, OrdinaryDiffEqLowOrderRK

function factory_rikitake(μ::Number; ic = [0.1, 0.1, 0.1], saveat = 0:1e-2:100)
    a = 1.7
    function sys(du, u, p, t)
        x, y, z = u
        μ = p[1]

        du[1] = -μ*x + y*z
        du[2] = -μ*y + (z - a)*x
        du[3] = 1 - x*y
        return du
    end
    sol = solve(ODEProblem(sys, ic, (0, last(saveat)), [μ]), RK4(), dt = saveat.step.hi, adaptive=false, maxiters = Inf)
    dsol = [sol.k[2][1] stack([solk[2] for solk in sol.k[2:end]])]
    matrix = [sol.t sol[:, :]' dsol']
    return matrix[sol.t .≥ first(saveat), :][1:end-1, :]
end
factory_rikitake(T::Type, args...; kargs...) =
DataFrame(factory_rikitake(args...; kargs...), ["t", "x", "y", "z", "dx", "dy", "dz"])


sol = factory_rikitake(DataFrame, 0.7, saveat = 900:1e-2:1000)
plot(sol.x, sol.y, sol.z, alpha = .5, color = :black, xlabel = L"x", ylabel = L"y", zlabel = L"z", size = [400, 400])
Llibre, J., & Messias, M. (2009). Global dynamics of the Rikitake system. Physica D: Nonlinear Phenomena, 238(3), 241-252. http://dx.doi.org/10.1016/j.physd.2008.10.011 ↩︎
Rikitake T. Oscillations of a system of disk dynamos. Mathematical Proceedings of the Cambridge Philosophical Society. 1958;54(1):89-105. https://doi.org/10.1017/S0305004100033223 ↩︎