📂力学系
ダドラス・アトラクター
モデル1
次はダドラス・アトラクターDadras attractorの支配方程式である。
$$ \begin{align*} \dot{x} =& y - a x + b y z \\ \dot{y} =& c y - x z + z \\ \dot{z} =& d x y - e z \end{align*} $$
パラメータ
- $a = 2.6$
- $b = 2.7$
- $c = 1.8$
- $d = 3$
- $e = 7.4$
説明
アトラクター
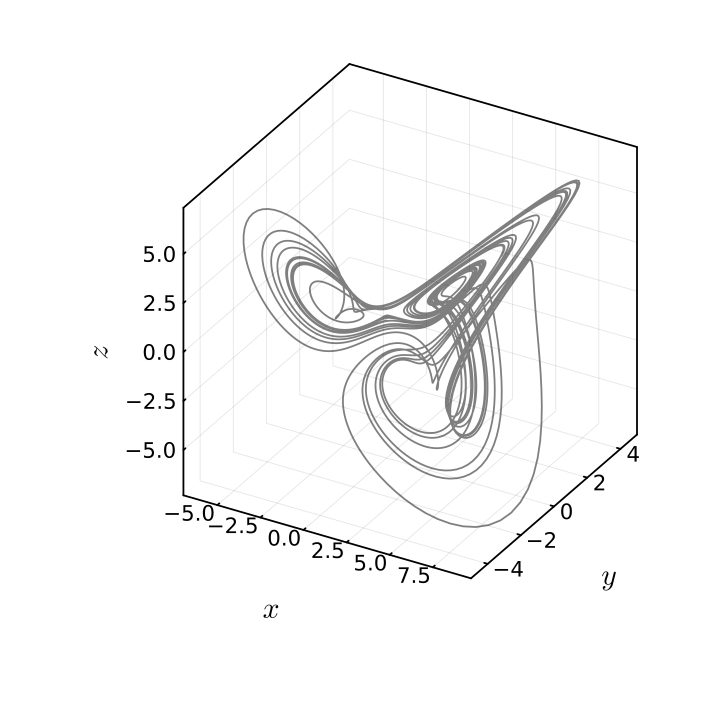
ストレンジ・アトラクターを見ると、まるでローレンツ・アトラクターの蝶の形からもう一つの翼が生えているかのような奇怪な形をしている。
分岐
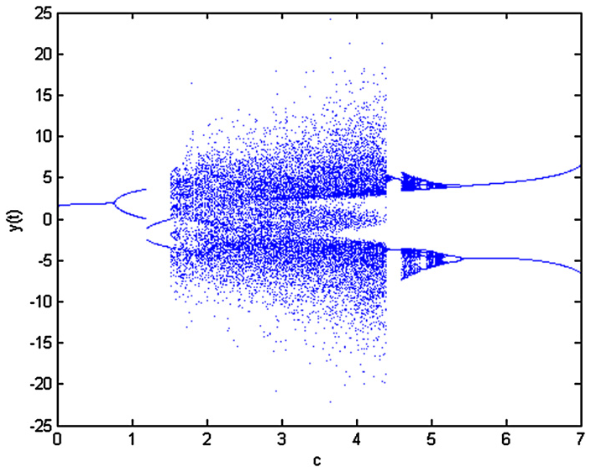
ダドラス・アトラクターは右辺にせいぜい二次項があるだけなのに、同程度の複雑さを持つ他のシステムと比べると、独特な分岐図を示す。
コード
次はダドラス・アトラクターをシミュレーションするJuliaコードである。
using DataFrames, DifferentialEquations, OrdinaryDiffEqLowOrderRK

function factory_dadras(c::Number; ic = [0, 0, 2], saveat = 0:1e-2:100)
      a,   b, d,   e = (
    2.6, 2.7, 3, 7.4)
    function sys(du, u, p, t)
        x, y, z = u
        a = p[1]

        du[1] = y - a*x + b*y*z
        du[2] = c*y - x*z + z
        du[3] = d*x*y - e*z
        return du
    end
    sol = solve(ODEProblem(sys, ic, (0, last(saveat)), [c]), RK4(), dt = saveat.step.hi, adaptive=false, maxiters = Inf)
    dsol = [sol.k[2][1] stack([solk[2] for solk in sol.k[2:end]])]
    matrix = [sol.t sol[:, :]' dsol']
    return matrix[sol.t .≥ first(saveat), :][1:end-1, :]
end
factory_dadras(T::Type, args...; kargs...) =
DataFrame(factory_dadras(args...; kargs...), ["t", "x", "y", "z", "dx", "dy", "dz"])

sol = factory_dadras(DataFrame, 1.8, saveat = 900:1e-2:1000)
plot(sol.x, sol.y, sol.z, alpha = .5, color = :black, xlabel = L"x", ylabel = L"y", zlabel = L"z", size = [400, 400])
Dadras, S., & Momeni, H. R. (2009). A novel three-dimensional autonomous chaotic system generating two, three and four-scroll attractors. Physics Letters A, 373(40), 3637-3642. https://doi.org/10.1016/j.physleta.2009.07.088 ↩︎