📂力学系
ローレンツ・84システム
モデル
次はローレンツ・84システムLorenz-84 systemの支配方程式である。
$$ \begin{align*} \dot{x} =& - a x - y^2 - z^2 + a F \\ \dot{y} =& - y + x y - b x z + G \\ \dot{z} =& - z + b x y + x z \end{align*} $$
パラメータ
- $a = 0.25$
- $b = 4$
- $F= 5$, $G= 1$: 主に分岐パラメータとなる。
説明
ローレンツ・63およびローレンツ・96とともに、ローレンツの名を冠したアトラクターである。高次元空間で形式だけが残ったローレンツ・96と比べると、ローレンツ・84は大気の循環のように実際の意味があるという。
例としては、他のシステムとは比較にならないほど豊富な分岐を示すため、非常に重要なシステムである。
アトラクター
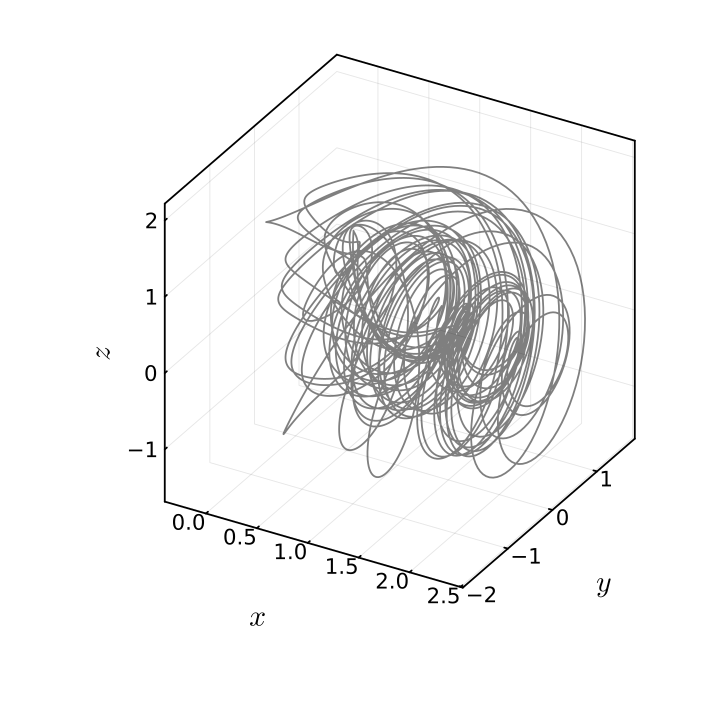
ストレンジアトラクターを見ると、どのような形をしているのか形容し難いほど複雑である。
分岐
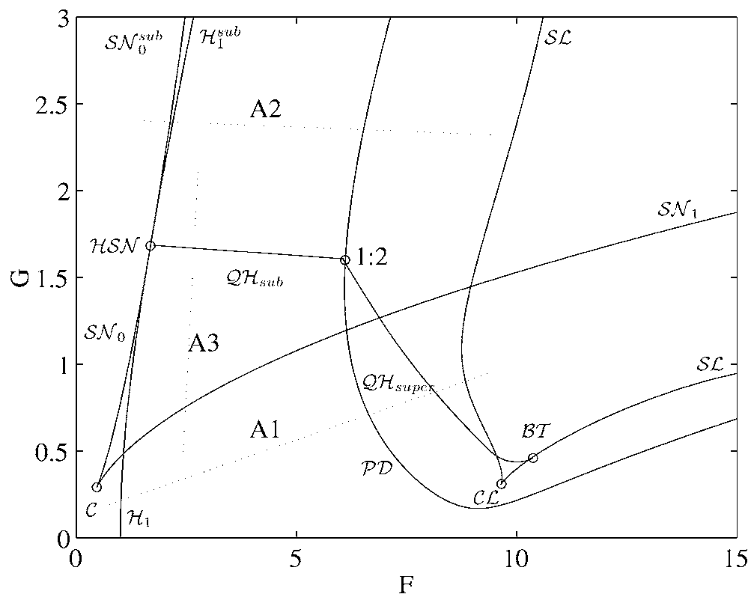
通常、ローレンツ・84を扱うときはパラメータを一つだけ見るよりも$F, G$を同時に見て余次元2を扱い、その分岐図は上の通りである。
- $H$: ホップ分岐が起こる。
- $SN$: サドル・ノード分岐が起こる。
- $PD$: 周期倍分岐が起こる。
- $C$, $CL$: カスプ分岐が起こる。
- $BT$: ボグダノフ・タケンス分岐が起こる。
コード
using DataFrames, DifferentialEquations, OrdinaryDiffEqLowOrderRK

function factory_lorenz84(FG; ic = [1.0, 1.0, 1.0], saveat = 0:1e-2:100)
    F, G = FG
    a, b = (0.25, 4)
    function sys(du, u, p, t)
        x, y, z = u
        F, G = p

        du[1] = -a*x - y^2 - z^2 + a*F
        du[2] = -y + x*y - b*x*z + G
        du[3] = -z + b*x*y + x*z
        return du
    end
    sol = solve(ODEProblem(sys, ic, (0, last(saveat)), [F, G]), RK4(), dt = saveat.step.hi, adaptive=false, maxiters = Inf)
    dsol = [sol.k[2][1] stack([solk[2] for solk in sol.k[2:end]])]
    matrix = [sol.t sol[:, :]' dsol']
    return matrix[sol.t .≥ first(saveat), :][1:end-1, :]
end
factory_lorenz84(T::Type, args...; kargs...) =
DataFrame(factory_lorenz84(args...; kargs...), ["t", "x", "y", "z", "dx", "dy", "dz"])

sol = factory_lorenz84(DataFrame, [5, 1]; ic = [1, 1, 1], saveat = 900:1e-2:1000)
plot(sol.x, sol.y, sol.z, alpha = .5, color = :black, xlabel = L"x", ylabel = L"y", zlabel = L"z", size = [400, 400])